
 股市加杠杆如何操作
你有没有想过,为什么机器人学一个新动作这么难?
人类学做一件事,比如把杯子放进微波炉再关上门,可能看一遍视频就会了。但机器人不行。它得先摸索几十次甚至几百次,撞坏几个杯子,才能勉强学会。而且每次撞坏东西,都得有人在旁边盯着,重新摆好场景,重新来一遍。这个过程慢、贵、还危险。
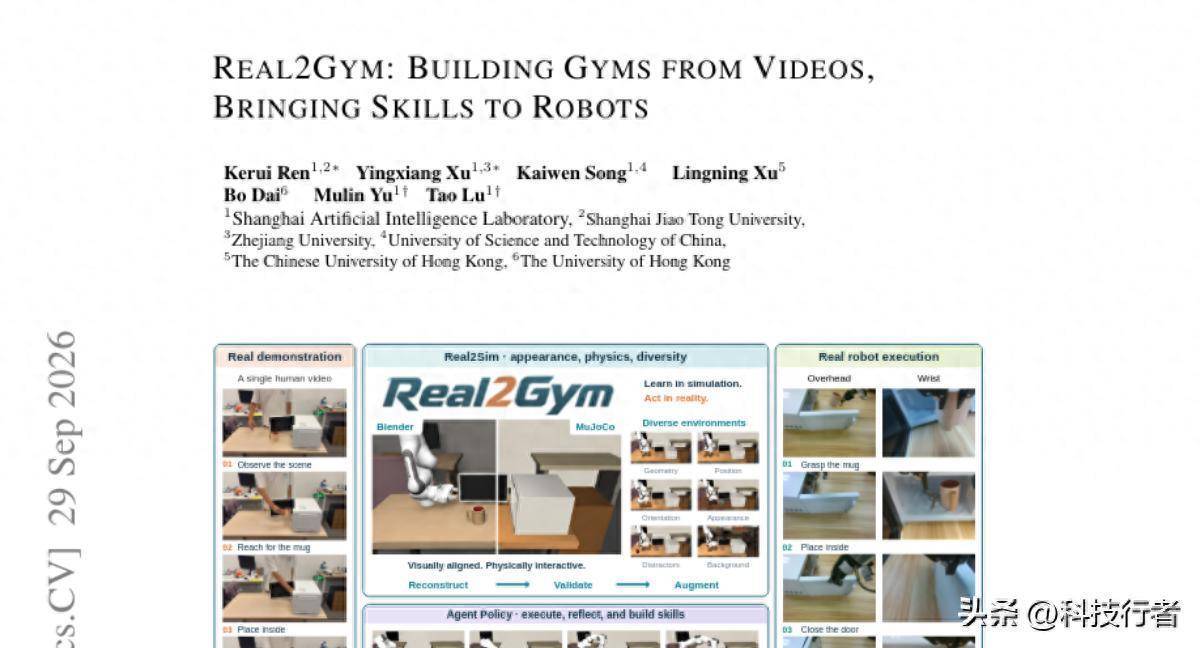
这就是Real2Gym这篇论文想解决的问题:能不能让机器人像人一样,看一段视频就学会一个技能,而且整个学习过程不用在真实世界里反复试错,而是先在虚拟环境里练熟了,再搬到现实中一次成功。
**试错的代价,比你想象的更贵**
先说说为什么机器人不能像强化学习那样疯狂试错。想象你在教机器人抓杯子,每次它失败一次,你就得重新把杯子摆回原位,重新启动机械臂,重新检查有没有损坏,这一套流程下来可能要几分钟。如果需要试错一千次才能学会,那就是几十个小时的纯人工值守时间,还不算杯子摔碎的成本。
强化学习*:一种机器学习方法,通过让智能体不断尝试动作并根据结果反馈调整策略,最终学会完成任务。
论文里提到,物理世界里试错还有个隐藏问题:失败之后往往很难把场景恢复到失败前的状态。比如机械臂抓杯子没抓稳,杯子摔到地上碎了,你没法让摔碎的杯子"复原",只能换一个新的。这在仿真里完全不是问题,一个reset()指令,场景瞬间回到初始状态。
所以答案很自然:把试错这件事挪到仿真里做。这不是什么新想法,强化学习圈子里早就在用仿真训练机器人了。但问题在于股市加杠杆如何操作,仿真环境和现实世界的差距,业内叫"Sim2Real gap
文章为作者独立观点,不代表联华证券-正规配资app下载-股票配资app下载观点
相关文章